Что умеют делать роботы-гуманоиды: современные возможности и перспективы
Если отвечать прямо на вопрос, что умеют роботы-гуманоиды сегодня, то их реальные возможности уже довольно широки: они могут ходить, удерживать равновесие, переносить предметы, воспринимать окружающую среду с помощью камер и других сенсоров, распознавать речь, поддерживать ограниченное общение и выполнять конкретные задачи на складе, в производстве или сервисе. Но важно понимать и другое: ответ на вопрос, что умеет делать робот, всегда зависит от модели, программного стека, условий работы и того, насколько узко или широко задан сценарий. Самые яркие ролики с демонстрациями не всегда равны стабильной повседневной эксплуатации.

Что представляют собой гуманоидные роботы
Гуманоидный робот — это машина, чья форма и кинематика частично или полностью повторяют человеческое тело: туловище, голову, руки, ноги, иногда кисти и мимику. Такая форма нужна не ради внешнего эффекта, а потому, что многие пространства уже созданы под человека — с лестницами, проходами, дверями, полками, ручками, тележками и рабочими постами. Поэтому гуманоид может быть полезен там, где обычную инфраструктуру дорого или неудобно переделывать под другой тип автоматизации.
При этом гуманоиды — не единственный и не всегда лучший формат. Промышленные роботы отлично работают в фиксированной зоне, где нужны скорость, повторяемость и высокая производительность. А собака робот или другая четырехногая платформа обычно лучше чувствует себя на пересеченной местности, в инспекциях и в опасных зонах, где важнее устойчивость на сложном рельефе, чем работа руками в человеческом формате. Именно поэтому разные классы роботов не вытесняют друг друга, а закрывают разные задачи.
Основные компоненты и системы гуманоидных роботов
Современный гуманоид обычно состоит из приводов, суставов, камер, микрофонов, инерциальных датчиков, иногда лидара или сенсоров RGB-D, вычислительного блока, аккумулятора и программной системы управления движением и восприятием. Все это должно работать как единое целое: робот видит сцену, оценивает свое положение, принимает решение и переводит его в точные движения. Именно поэтому полезный робот должен уметь не просто отдельно «слышать» или «шагать», а согласовывать восприятие, обработку данных и механику в одном цикле.
Процесс создания человекоподобных роботов
Создание гуманоидов — это сложное сочетание механики, электроники, программирования и ИИ. Недостаточно собрать корпус с руками и ногами: нужно добиться устойчивой ходьбы, безопасного контакта с людьми, точной работы кистей, приемлемой автономности по питанию и надежного программного поведения. Поэтому многие компании идут поэтапно: сначала отрабатывают локомоцию, затем манипуляции, потом интегрируют компьютерное зрение, речевые интерфейсы и модели поведения более высокого уровня.
Базовые физические способности современных гуманоидов
Физика для гуманоидов — это не дополнение, а основа практической пользы. Красиво выглядящий робот бесполезен, если он плохо держит равновесие, не умеет аккуратно брать предметы или быстро теряет устойчивость при повороте. Поэтому разработчики все больше оценивают гуманоидов не по внешности, а по тому, насколько надежно они перемещаются и работают руками в реальной среде.
Передвижение и равновесие
Двуногая ходьба сложна потому, что робот постоянно должен пересчитывать положение корпуса, центр масс, контакт стопы с поверхностью и возможные помехи. Поэтому не каждый робот, который умеет ходить, одинаково хорошо справляется с лестницами, поворотами, неровным полом и восстановлением после сбоя. Boston Dynamics сделала Atlas самым известным примером динамичной двуногой платформы: компания показывает паркур, сложные маневры и одновременно продвигает нового электрического Atlas как промышленную платформу для материалообработки и других задач в человеческой среде.
Agility Robotics строит вокруг Digit более прикладной образ: это двуногий робот для производственных, распределительных и логистических площадок, где ему важно уверенно перемещаться там, где уже ходят люди. Такой подход хорошо показывает общий сдвиг отрасли — от зрелищных демонстраций к работе в конкретных операционных процессах.
Манипуляции с предметами
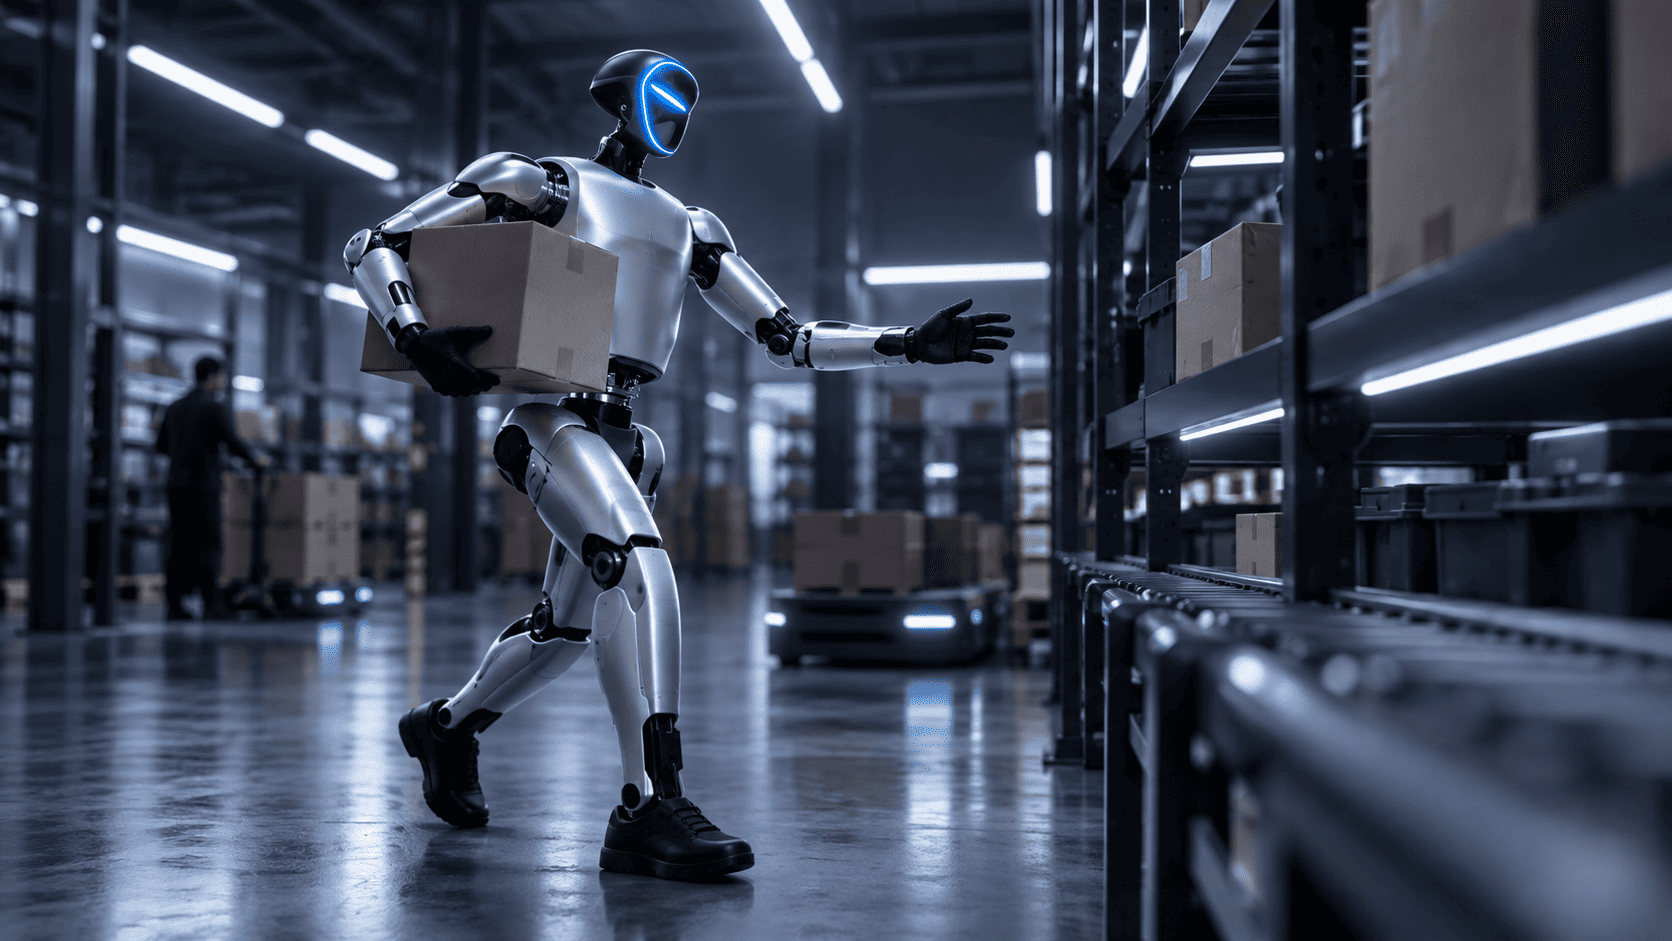
Ходьба — лишь половина задачи. Вторая половина — работа руками. Гуманоиды уже умеют брать коробки, детали, контейнеры и другие объекты, переносить их между точками и укладывать в нужное место. Но между грубым захватом и по-настоящему точной манипуляцией огромная разница. Переместить жесткий объект известной формы проще, чем аккуратно взять скользкий, хрупкий или нестандартный предмет, особенно если он частично закрыт, лежит под неудобным углом или смещается в руке.
Именно поэтому многие сегодняшние гуманоиды сильнее всего выглядят в задачах с предсказуемыми объектами и повторяемыми действиями. Atlas уже демонстрирует автономное перемещение деталей между контейнерами и тележками, Unitree G1 делает ставку на силовое управление и более точную работу кистей, а Figure и UBTECH развивают сценарии, где робот связывает мобильность с манипуляцией в производственной среде.
Интеллектуальные возможности гуманоидных роботов
Когда гуманоид кажется «умным», это обычно результат работы нескольких слоев технологий: сенсоры собирают сигналы, алгоритмы выделяют объекты и события, программный уровень выбирает действие, а система управления движением превращает его в физическое выполнение. Здесь важно не путать хороший алгоритм, сценарное поведение и настоящее понимание мира. Современные роботы стали заметно лучше в распознавании и реагировании, но это не означает, что они обладают человеческим сознанием или универсальным здравым смыслом.
Роботы «видят» и «слышат» окружающий мир
Камеры, микрофоны, датчики глубины, инерциальные измерители и другие сенсоры формируют для робота картину среды. Но роботическое восприятие не совпадает с человеческим. Оно может быть сильнее в измерении расстояний, повторяемости и машинной фиксации деталей, но слабее в понимании неявного контекста, редких исключений и намерений человека. В гуманоидной робототехнике все чаще используют мультимодальный подход, когда зрение, звук и тактильные сигналы объединяются для более устойчивого поведения.
Распознавание речи и общение
Да, в техническом смысле роботы умеют разговаривать и роботы умеют говорить. Но за этими фразами скрываются разные уровни. Синтез речи отвечает за озвучивание ответа, распознавание речи — за перевод звука в текст или команды, диалоговая система — за выбор ответа, а более сложные ИИ-модели — за удержание контекста в рамках конкретного сценария. Это может выглядеть очень убедительно, особенно у социальных платформ, но все еще не равно человеческому пониманию разговора во всей его глубине.
Хороший пример — Ameca от Engineered Arts: в описании робота указано, что он оснащен микрофонами, камерами и динамиком для двустороннего аудиовизуального взаимодействия. Это удобно для развлечений, образования и демонстраций, но не отменяет ограничений: в свободном, длинном и неоднозначном диалоге робот по-прежнему зависит от качества модели, среды, шума и заранее настроенного поведения.
Компьютерное зрение и восприятие окружающей среды
Компьютерное зрение позволяет роботу распознавать людей, объекты, препятствия и собственное положение в пространстве. На практике одна камера редко решает задачу в одиночку: гуманоиды все чаще используют комбинации камер, глубинных датчиков, кинематических данных и моделей оценки позы объектов. Boston Dynamics отдельно показывает, что Atlas сочетает машинное зрение с внутренними данными о собственном движении и может учитывать даже частично скрытые или выпадающие из кадра объекты.
Практическое применение гуманоидных роботов
Главная ценность гуманоидов определяется не тем, насколько они похожи на человека внешне, а тем, могут ли они выполнять полезную работу в среде, уже построенной под человека. Если робот уверенно перемещается, различает объекты, может безопасно взаимодействовать с оборудованием и не требует полной перестройки инфраструктуры, у него появляется реальная прикладная роль.
Гуманоиды в медицине и уходе за пожилыми
В медицине и уходе гуманоидные и социальные роботы чаще выступают не как замена персоналу, а как вспомогательный инструмент. Исследования и обзоры 2025–2026 годов чаще связывают их с сопровождением, напоминаниями, поддержкой повседневной рутины, элементами реабилитации, навигацией и облегчением части нагрузки на персонал. Особенно важно, что в этой сфере робот не должен подменять человеческую заботу, а скорее дополнять ее там, где полезны повторяемость, терпение и доступность интерфейса.
Промышленное и производственное использование
На производстве, складе и в логистике у гуманоидов есть понятная ниша: работа в пространствах, где уже все организовано под человека. Figure сообщает о развертывании Figure 02 на заводе BMW, где робот в активной производственной среде помогал с операциями на линии. Agility Robotics пишет, что Digit уже используется в производстве, дистрибуции и логистике, а Boston Dynamics выводит Atlas в сторону order building, part sequencing и machine tending. Это означает, что гуманоиды уже заходят в реальную операционную среду, хотя пока далеко не во всех сценариях и не без ограничений.
Но здесь важно сравнение: традиционные промышленные роботы часто остаются лучше там, где задача фиксирована и не требует человеческой формы. Человекоподобная конструкция становится плюсом тогда, когда нужно ходить по обычным проходам, брать объекты с рассчитанной на человека высоты, работать рядом с людьми и быстро включаться в уже существующую инфраструктуру. Если же задача хорошо решается манипулятором или мобильной платформой без ног, специализированное оборудование нередко оказывается проще и выгоднее.
Социальные и развлекательные функции роботов-гуманоидов
Отдельное направление — роботы как интерфейс общения, демонстрационная платформа, консультант или элемент сервисного опыта. Здесь особенно важны голос, мимика, пластика головы и рук, а также общее ощущение «присутствия». Именно поэтому часть гуманоидов проектируется не под тяжелую физическую работу, а под вовлечение, презентации, образование и взаимодействие с посетителями.
Социальное принятие и особенности взаимодействия с человеком
То, как робот выглядит и движется, напрямую влияет на комфорт общения. Слишком механический облик снижает ощущение близости, а слишком «человечный», но не вполне естественный — может вызывать напряжение. Именно это описывает эффект «зловещей долины»: неприятное чувство, которое иногда появляется при встрече с почти человеческим, но все же немного «не тем» лицом, голосом или жестом. Для разработчиков это не абстрактная теория, а практическая задача дизайна.
Здесь особенно заметно, что робот не равен человеку. Даже если машина имитирует эмпатию, мимику и вежливую реакцию, это еще не человеческие эмоции в полном смысле. Чаще речь идет об инженерной имитации — системе распознавания сигналов и заранее обученных или запрограммированных ответов.
Лидирующие страны и компании в разработке гуманоидных роботов
Сегодня рынок гуманоидов развивают прежде всего компании из США, Китая и частично Европы. Американские игроки вроде Boston Dynamics, Agility Robotics, Figure AI и Apptronik по-разному делают ставку на индустрию, логистику и универсальные платформы. Китайские компании заметны благодаря быстрому выводу новых моделей, широкой аппаратной базе и активному движению как в потребительском, так и в промышленном направлении. В этом смысле китайские роботы — уже не отдельная экзотика, а важная часть глобальной картины рынка.
Особенно часто в обсуждении фигурируют Unitree и UBTECH. Unitree открыто продает G1 через свой магазин, а UBTECH продвигает линейку Walker/Walker S для промышленности и корпоративных сценариев. Это показывает, что рынок гуманоидов одновременно движется в двух логиках: одна — более доступные платформы для исследований, образования и отработки навыков, другая — более тяжелые промышленные системы для заводов и логистики.
Коммерчески доступные гуманоидные роботы
Ниже — упрощенное сравнение моделей, которые либо уже доступны, либо находятся на поздней стадии рыночного вывода.
|
Модель |
Текущий статус |
Сильная сторона |
Главное ограничение |
|
Atlas |
продуктовая версия для корпоративного сегмента и отдельных внедрений |
очень сильная мобильность и промышленная направленность |
пока не массовая повседневная эксплуатация |
|
Digit |
коммерческие развертывания в логистике и производстве |
работа в среде, ориентированной на человека |
узкая специализация лучше, чем «универсальность» |
|
Apollo |
поздняя промышленная стадия и интеграции с автопромом |
универсальный подход для производства и логистики |
рынок еще проверяет масштабируемость |
|
Figure 02/03 |
промышленное и ориентированное на домашнее использование направление |
сильная связка ИИ и автономного управления всем телом |
надежность широких бытовых сценариев еще доказывается |
|
Walker S / S2 |
промышленный гуманоид для заводских сценариев |
интеграция в производственные процессы |
наиболее убедителен именно в индустриальной среде |
|
Unitree G1 |
открытая продажа и доступность для research/light use |
более низкий порог входа и гибкая платформа |
это не готовая замена зрелому заводскому роботу |
Эта таблица основана на официальных материалах компаний и партнеров: Atlas — Boston Dynamics; Digit — Agility Robotics; Apollo — Apptronik и Mercedes-Benz; Figure — Figure AI и BMW; Walker S/S2 — UBTECH; G1 — Unitree.
Технологические ограничения и вызовы
Самое важное ограничение гуманоидов сегодня — разрыв между яркой демонстрацией и стабильной эксплуатацией. Робот может эффектно пройти маршрут или успешно выполнить красивую демонстрацию, но это еще не означает, что он столь же надежен в многосменной, шумной, меняющейся и непредсказуемой реальной среде. Ограничения касаются автономности по питанию, тепловых режимов, стоимости обслуживания, устойчивости к сбоям, безопасности рядом с людьми и качества восприятия вне хорошо подготовленного сценария.
Отдельная тема — питание. Хотя платформы становятся лучше, рабочее время многих гуманоидов по-прежнему измеряется часами, а не «безусловной полной сменой» во всех режимах. Поэтому производители все чаще рассматривают сменные батареи, быстрые подзарядки и сценарии, где робот не должен беспрерывно двигаться на предельной нагрузке. Для отрасли это важнейший практический вопрос, а не второстепенная инженерная деталь.
Будущие перспективы гуманоидной робототехники
В ближайшие годы гуманоиды, скорее всего, станут заметно полезнее не потому, что «вдруг станут как человек», а потому, что улучшатся несколько ключевых узлов сразу: аккумуляторы, приводы, тактильность, компьютерное зрение, модели поведения и средства безопасной интеграции. Уже сейчас отрасль движется в сторону автономного управления всем телом, где ходьба, баланс и манипуляции начинают управляться более целостно, а не как набор разрозненных модулей. Figure прямо говорит о переходе Helix 02 к управлению всем телом робота, а Boston Dynamics развивает large behavior models для более плавного и динамичного поведения Atlas.
Но будущее будет определяться не только техникой. Рынку нужны понятная экономика внедрения, сервис, стандарты безопасности, подготовленные кадры и реальные прикладные сценарии. Поэтому самые перспективные гуманоиды — это не обязательно самые зрелищные, а те, которые надежно закрывают конкретную работу в конкретной среде.
Заключение: роль гуманоидных роботов в будущем общества
Современные гуманоиды уже умеют многое: ходить, держать баланс, переносить предметы, ориентироваться в пространстве, распознавать команды и взаимодействовать с людьми в ограниченных рамках. Но оценивать их стоит не по медийному эффекту, а по практической полезности. Гуманоидный робот может занять важное место рядом с людьми в логистике, на производстве, в сервисе, в исследовательской среде и частично в уходе, если его возможности подтверждаются не только роликами, но и стабильной работой. Именно такой зрелый взгляд сегодня лучше всего отражает реальное состояние отрасли.
Часто задаваемые вопросы
1. Могут ли современные гуманоидные роботы полностью заменить человека на рабочем месте?
Пока — только в отдельных, хорошо формализованных задачах. В большинстве случаев гуманоиды лучше рассматривать как дополнение к человеку, а не как полную замену.
2. Как долго может работать гуманоидный робот без подзарядки?
Это сильно зависит от модели, нагрузки, интенсивности ходьбы и вычислений. На практике речь чаще идет о нескольких часах работы, а не о неограниченной автономности; поэтому важны сменные батареи и продуманная зарядная логистика.
3. Умеют ли роботы-гуманоиды действительно понимать человеческую речь?
Они умеют распознавать слова, интерпретировать команды и поддерживать диалог в рамках модели и сценария. Но это не то же самое, что человеческое понимание контекста, мотивации и скрытого смысла.
4. Какие задачи лучше всего выполняют современные гуманоидные роботы?
Лучше всего — те, где нужны мобильность в человеческой среде, перенос предметов, повторяемые операции, базовое взаимодействие с людьми и работа по понятному процессу. Особенно это заметно в логистике, на производстве и в демонстрационно-сервисных сценариях.
5. Насколько безопасно взаимодействие с роботами-гуманоидами?
Безопасность растет, но остается одной из главных тем отрасли. Для массового внедрения важны не только датчики и мягкое управление движением, но и стандарты, оценка рисков, предсказуемое поведение и корректная интеграция в рабочую среду.