Как работает навигация роботов на сложной местности: комбинация лидаров, камер и датчиков
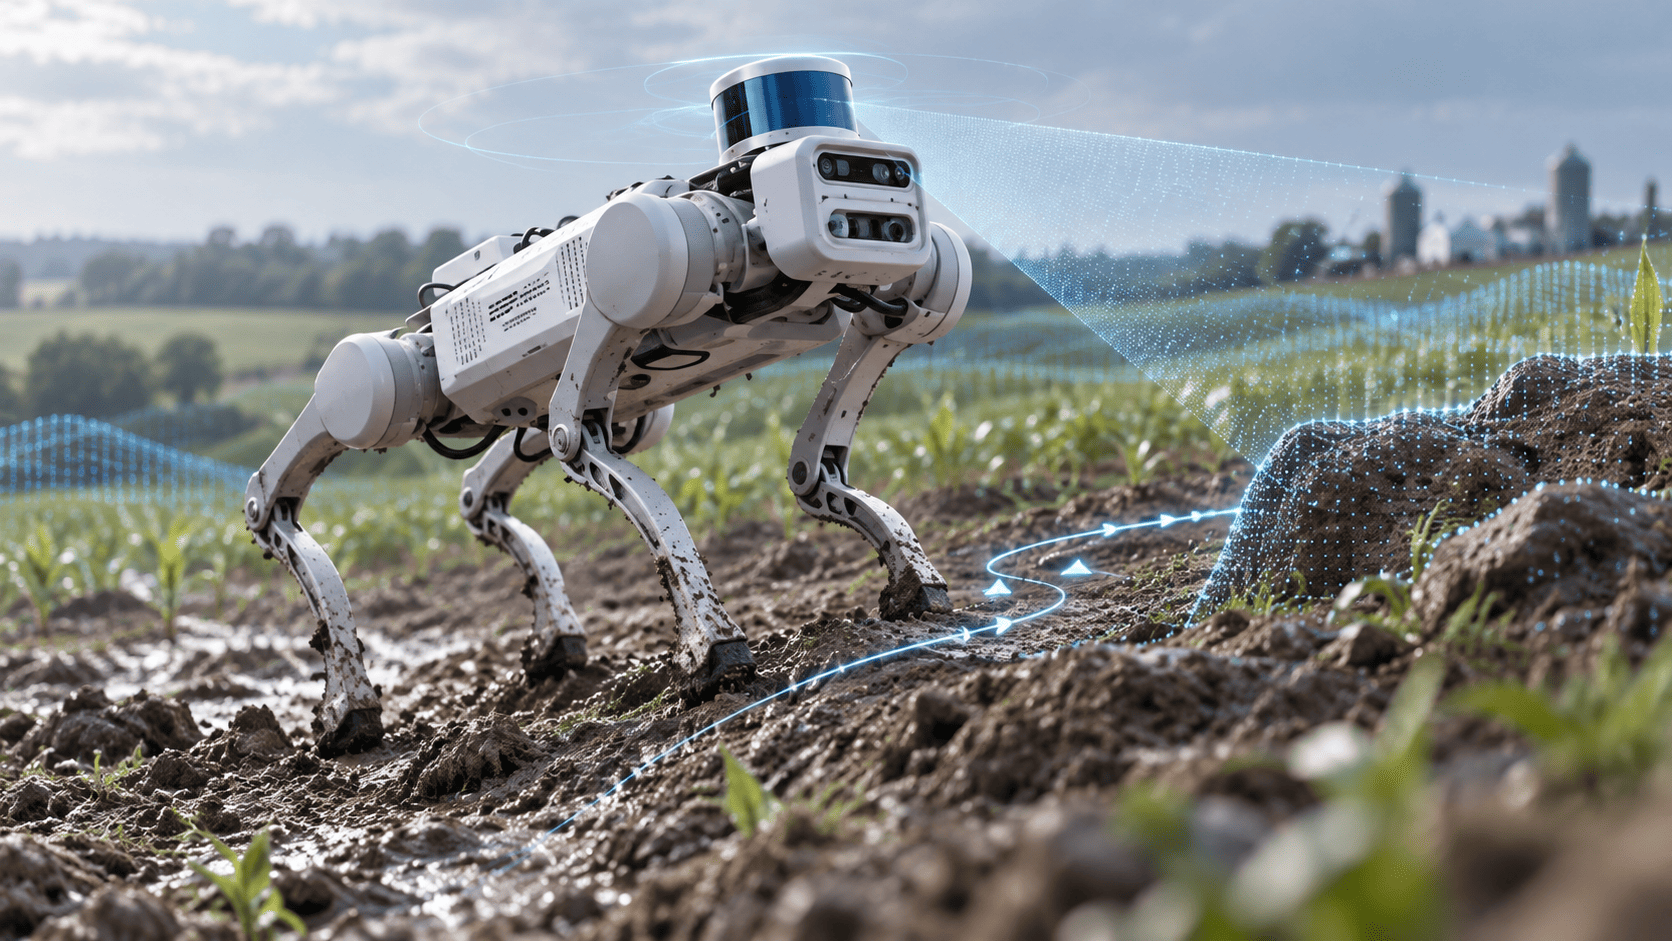
Роботы в сельском хозяйстве все чаще работают не в «идеальных» условиях — в поле, по колее, на склонах, по влажной почве и рядом с препятствиями. Чтобы уверенно ориентироваться на сложной местности, робот обычно использует связку LiDAR, камер и дополнительных датчиков: вместе они помогают «видеть» окружение, оценивать рельеф, понимать свое положение и безопасно строить маршрут. Дальше разберем, как устроены системы управления и почему без мультисенсорного подхода навигация быстро становится нестабильной.

Эта же логика применима и к промышленным площадкам, складам и мобильной технике: сложная среда требует не одного «идеального» сенсора, а согласованной работы нескольких источников данных.
Введение в системы управления роботами
Системы управления роботами — это совокупность аппаратных и программных компонентов, которые превращают цель (куда ехать и что сделать) в команды для приводов и исполнительных механизмов. В автоматизации они задают режим работы, контролируют безопасность и обеспечивают устойчивость действий при изменении условий.
Навигация — важная часть управления: робот должен понимать, где он находится, что вокруг и как двигаться, не создавая рисков. На ровном полу задача проще, а на пересеченной местности появляются буксование, наклоны, пыль, блики и быстро меняющаяся сцена.
Ключевые выводы
- навигация — это не «карта в голове», а цикл: восприятие — оценка — решение — движение;
- LiDAR (лидар) дает геометрию пространства, камера — детали сцены, датчики движения — устойчивость оценки положения;
- SLAM — подход, где робот одновременно строит карту и определяет свое местоположение;
- слияние данных снижает ошибки отдельных сенсоров и повышает надежность;
- архитектура управления влияет на безопасность, ремонтопригодность и качество навигации;
- для сложной среды важны тестирование и сценарии деградации, а не только «паспортные» возможности.
Основные типы систем управления роботами
В робототехнике удобно выделять три группы систем: биотехнические, автоматические и интерактивные. Отличие простое — кто принимает решение в момент действия: человек, алгоритм или их комбинация. В реальных проектах тип управления выбирают под риск, скорость реакции, требования к качеству и доступность связи.
Здесь же появляется связь с промышленной автоматизацией: ЧПУ (числовое программное управление) задает точные траектории для станков и роботизированных процессов, а ПЛК (программируемый логический контроллер) управляет логикой оборудования и безопасными состояниями.
Биотехнические системы управления
Биотехнический подход — когда человек напрямую управляет роботом через интерфейс. Это удобно для работы в неопределенной среде, когда автоматике трудно доверить решение или когда нужна максимальная управляемость «вручную».
Типовые подтипы:
- командные — оператор задает команды и режимы;
- копирующие — робот повторяет движения оператора через интерфейс;
- полуавтоматические — часть функций выполняется автоматически, но человек остается главным.
|
Подтип |
Преимущества |
Ограничения |
Примеры |
|
командные |
простая логика управления, быстрый ввод в эксплуатацию |
усталость оператора, зависимость от связи и видимости |
дистанционное управление мобильной платформой |
|
копирующие |
точная передача движений, удобно для манипуляций |
требует подготовки оператора и точного интерфейса |
телеманипуляция в опасных зонах |
|
полуавтоматические |
меньше рутины для человека, выше безопасность в типовых режимах |
нужна настройка правил и сценариев отказа |
надзор оператора при автономном движении |
Автоматические системы управления
Автоматические системы работают без постоянного участия человека. Они опираются на датчики, обратную связь и вычислительные модули, чтобы принимать решения в реальном времени. Здесь важен баланс: автономность ускоряет работу, но требует тщательного тестирования и ограничений по условиям применения.
ПЛК часто отвечает за безопасность и «жесткую» логику состояний, а вычислительный модуль — за восприятие, планирование и навигацию. В сложной среде автоматике нужны датчики разных типов, чтобы компенсировать погрешности и пропуски данных.
Интерактивные системы управления
Интерактивный подход — это гибрид: робот действует автоматически, но оператор наблюдает и может вмешаться. Такой формат часто называют супервизорным: человек задает цели, контролирует риски, подтверждает критические действия и переключает режимы при деградации сенсоров.
Это практичный компромисс для мобильных роботов, когда условия меняются, а стопроцентной автономности в каждой ситуации не требуется. ПЛК здесь часто обеспечивает безопасную остановку и ограничения, а интерфейсы — прозрачность данных и понятные режимы.
Программное управление роботами
Программное управление — это способ формировать управляющие команды для движения и действий. В роботах встречаются разные подходы: от простых сценариев и состояний до планирования траекторий и динамического обхода препятствий.
ЧПУ знакомо многим по станкам: оно хорошо там, где среда предсказуема и траектория должна быть точной. Мобильная навигация сложнее, потому что сцена меняется, а робот должен реагировать на новые препятствия и изменения покрытия.
- сценарное управление (состояния и переходы) — удобно для повторяемых процессов;
- контурное управление (траектории) — важно для точных движений и плавности;
- реактивное управление — быстрые реакции на препятствия по сенсорам;
- планирование на карте — движение по маршруту с учетом ограничений;
- комбинированные подходы — наиболее типичный вариант в сложной среде.
Языки программирования роботов
У промышленных роботов часто есть собственные экосистемы программирования и инструменты настройки. Разные производители предлагают разные подходы, но цель общая — безопасно описать движение, операции и интеграцию с линией.
В качестве примеров экосистем обычно называют FANUC и KUKA — как ориентиры того, что в промышленности распространены фирменные языки и среды. При этом на уровне принципов проектирования важно не название, а понятность логики, диагностика и интеграция с периферией.
|
Подход/язык (обобщенно) |
Сильные стороны |
Типичные задачи |
|
вендор-ориентированные языки |
глубокая интеграция с контроллером и безопасностью |
сборка, паллетирование, сварка, обслуживание станков |
|
высокоуровневые сценарии и блоки |
быстрая разработка типовых операций |
производственные ячейки, повторяемые циклы |
|
универсальные языки + библиотеки |
гибкость и доступ к алгоритмам восприятия |
навигация, компьютерное зрение, обработка данных датчиков |
Контурное программное управление
Контурное управление описывает движение либо «точка-точка», либо непрерывной траекторией. В режиме «точка-точка» робот перемещается между заданными позициями, а в режиме траектории важно сохранять плавность и точность по всему пути.
ЧПУ-подходы особенно полезны, когда процесс требует контролируемой траектории: например, нанесение материала или обработка. Для мобильных роботов траектория обычно дополняется реакцией на среду, потому что поверхность и препятствия заранее полностью неизвестны.
Системы с обратной связью и сенсорным управлением
Обратная связь — это механизм, который позволяет роботу сравнивать «что планировали» и «что получилось» и корректировать действия. Без нее на сложной местности ошибка накапливается быстро: робот буксует, уходит с траектории, неверно оценивает расстояния, теряет ориентир.
Сенсорное управление опирается на датчики, которые дают информацию о положении, скорости, наклоне, препятствиях и состоянии приводов. Чем сложнее среда, тем важнее сочетать сенсоры: один датчик редко бывает надежным во всех условиях.
|
Тип датчика |
Что измеряет |
Где полезен |
Ограничения |
|
энкодеры |
повороты колес/приводов и скорость |
оценка пройденного пути на ровном покрытии |
ошибки при пробуксовке и на рыхлой почве |
|
инерциальный модуль (IMU) |
ускорения и угловые скорости |
наклоны, рывки, стабилизация оценки движения |
дрейф — ошибка растет со временем без коррекции |
|
LiDAR |
расстояния до объектов и трехмерную геометрию |
обход препятствий, построение карты, работа в сумерках |
сложности на прозрачных/зеркальных поверхностях, пыль и дождь |
|
камеры |
изображение сцены и детали объектов |
разметка, текстуры, распознавание, визуальные ориентиры |
зависимость от освещения, блики и тени |
|
GNSS/RTK |
координаты по спутникам, иногда с высокой точностью |
большие пространства, поля, маршруты по точкам |
потери под кронами, у зданий и в оврагах |
|
силовые/тактильные |
контакт и усилия |
манипуляции, контроль сцепления и взаимодействия |
требуют корректной установки и калибровки |
Типы сенсоров в робототехнике
Оптические сенсоры помогают «видеть» сцену, инерциальные — понимать динамику движения, силовые — контролировать контакт с миром. На сложной местности обычно используют несколько групп сенсоров одновременно, чтобы компенсировать слабые стороны каждого.
Обработка сенсорных данных
Сырые данные датчиков шумные, неполные и иногда противоречат друг другу. Поэтому их фильтруют, синхронизируют по времени и объединяют. Слияние данных — это подход, когда система собирает информацию от разных датчиков в единую, более устойчивую картину.
Компьютерное зрение — это методы, которые позволяют извлекать смысл из изображений, например находить объекты или оценивать глубину. Искусственный интеллект часто помогает в распознавании и классификации, но в управлении важно, чтобы решения оставались проверяемыми и безопасными.
Роботы в сельском хозяйстве: почему навигация критична
Сельскохозяйственные роботы работают в среде, где поверхность и видимость постоянно меняются: колея, неровности, влажная почва, пыль, растительность и перепады освещения. Поэтому навигацию строят на комбинировании данных — чтобы компенсировать пробуксовку колес, ошибки визуальных ориентиров и изменения рельефа.
В таких проектах часто используют SLAM: SLAM — это метод, при котором робот одновременно строит карту и определяет свое положение на ней. В результате система может продолжать движение даже там, где заранее точной карты нет или она быстро устаревает.
Архитектура современных систем управления роботами
Архитектура — это «как все связано»: контроллеры, ПЛК, интерфейсы, вычислительные модули, приводные узлы и датчики. От архитектуры зависит надежность, диагностика, возможность обслуживания и масштабирования системы.
Типовой подход разделяет функции. ПЛК отвечает за безопасные состояния и логику оборудования, а вычислительный модуль — за восприятие, SLAM, планирование маршрута и обработку камер и лидара. Исполнительные механизмы получают команды через драйверы, а обратная связь подтверждает, что команда выполнена.
Чтобы было проще выбрать сенсорный комплект, полезно помнить правило: на сложной местности чаще всего нужна «тройка» — LiDAR для геометрии, камеры для деталей и классификации, инерциальные и датчики одометрии для устойчивости оценки движения.
|
Компонент |
Что дает роботу |
Где полезен |
Ограничения |
|
LiDAR |
трехмерную карту окружения и расстояния |
рельеф, препятствия, сумерки |
цена, чувствительность к погоде и пыли |
|
камера |
детали сцены и объекты |
ряды, ориентиры, признаки поверхности |
освещение, блики, загрязнение оптики |
|
IMU + энкодеры |
оценку движения и динамики |
неровности, наклоны, стабилизация движения |
дрейф и ошибки при буксовании |
|
GNSS/RTK |
глобальные координаты маршрута |
поля и большие территории |
потери сигнала и мультипуть рядом с препятствиями |
Часто задаваемые вопросы
- Что такое система управления роботом?
Система управления роботом — это аппаратно-программный комплекс, который получает данные от датчиков, принимает решение и отправляет команды приводам. Она также контролирует безопасность и диагностирует ошибки. В мобильных роботах в нее входят навигация, планирование маршрута и модули работы с камерами и лидаром. - Какие виды автоматизированных систем управления роботами бывают?
Обычно выделяют программные, адаптивные и интеллектуальные системы, а также гибридные варианты с надзором оператора. Разница — в степени автономности и в том, как система реагирует на изменения среды. На практике часто используют комбинацию: жесткая логика безопасности на ПЛК и автономные модули навигации на вычислительном контроллере. - Как искусственный интеллект используется в системах управления роботами?
Чаще всего ИИ применяют в восприятии: распознавание объектов, классификация сцены, улучшение устойчивости работы компьютерного зрения. В управлении движением ИИ используется осторожнее — важны проверяемость и безопасные ограничения. Поэтому ИИ обычно дополняет классические алгоритмы, а не полностью их заменяет. - Какую роль играют датчики в системах управления роботами?
Датчики дают роботу информацию о положении, скорости, наклоне, препятствиях и состоянии механизмов. На сложной местности один датчик редко бывает достаточным, поэтому используют слияние данных. Это повышает устойчивость навигации и снижает риск ошибок из-за буксования, бликов или потери сигнала. - Как решаются проблемы навигации роботов в неизвестной среде?
Для неизвестной среды применяют SLAM и комбинацию сенсоров: лидар помогает построить геометрическую карту, камеры уточняют детали сцены, а IMU и одометрия поддерживают оценку движения. Планировщик маршрута строит путь с учетом препятствий и ограничений по безопасности. Если условия ухудшаются, система переходит в безопасные режимы — например снижает скорость или запрашивает подтверждение оператора.